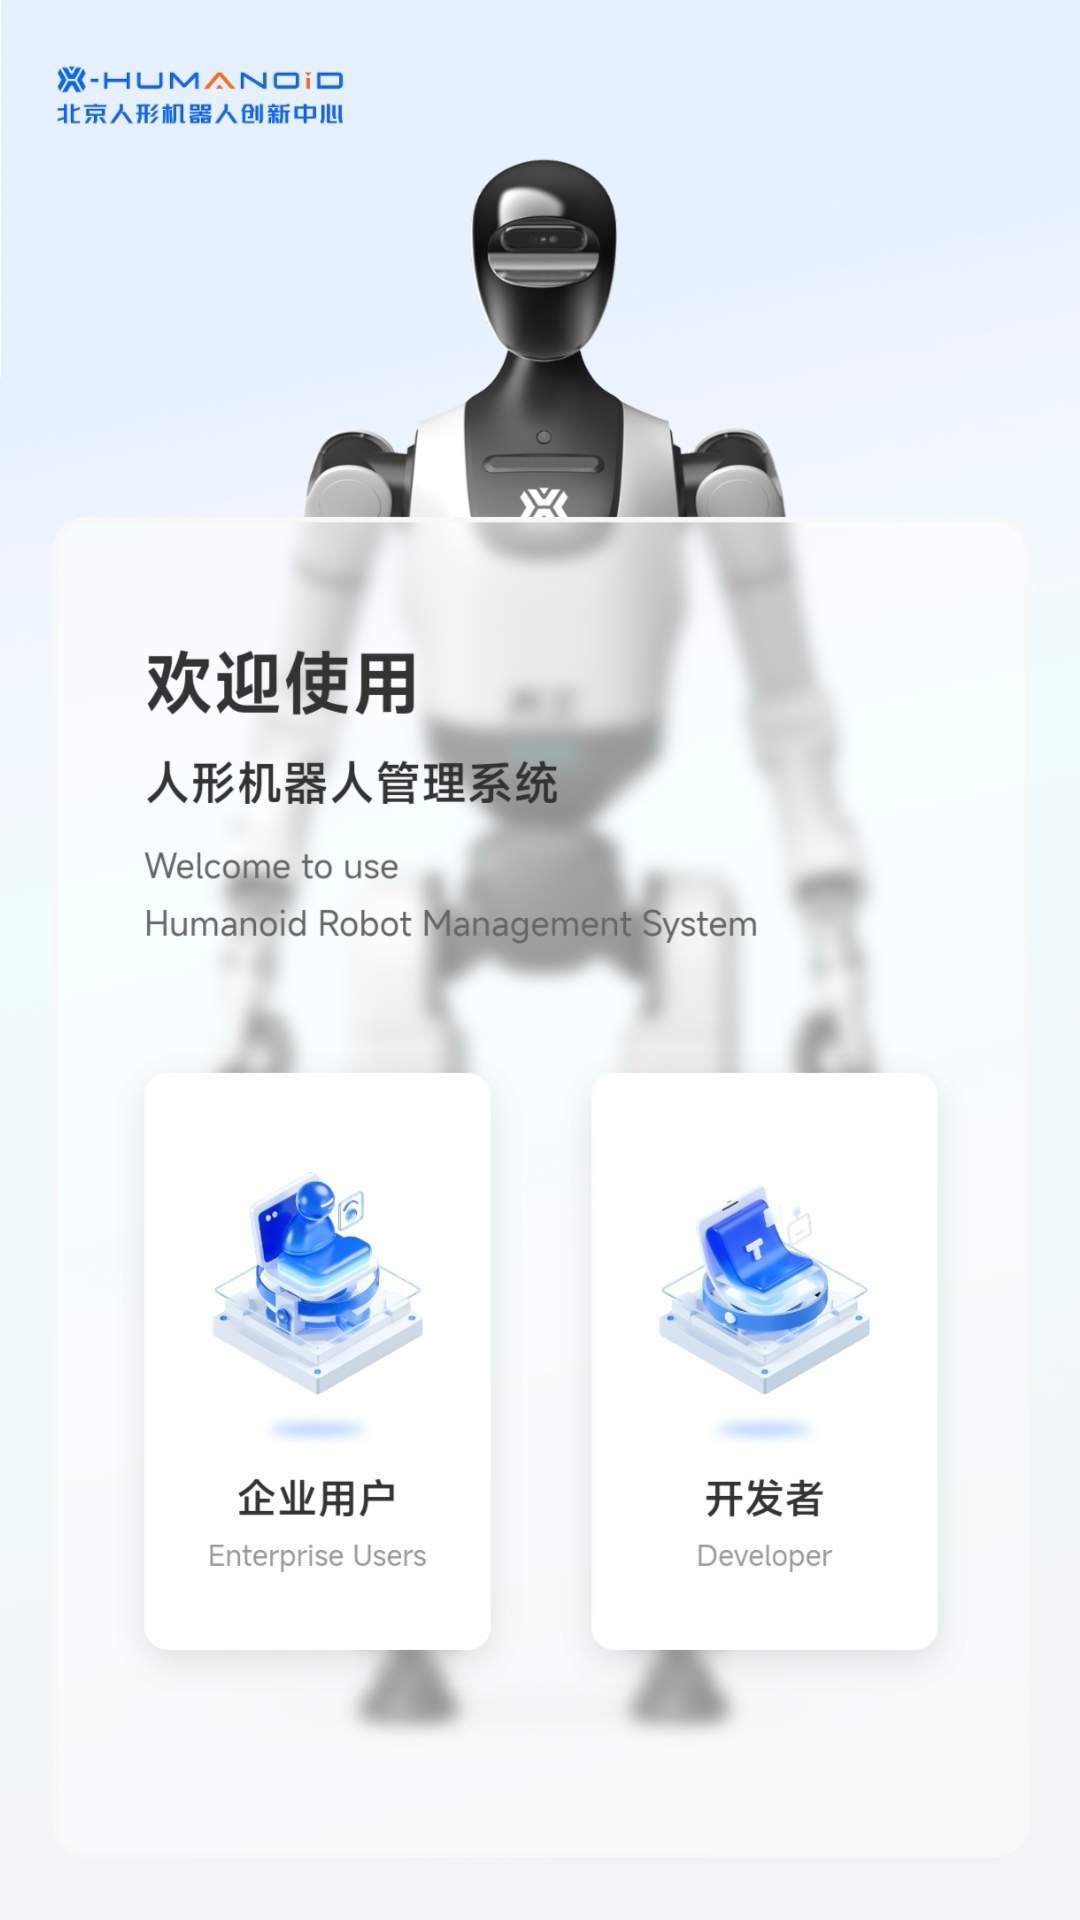
具身天工纯净版是一款基于北京人形机器人创新中心核心技术衍生的安卓端软件,脱胎于全球领先的具身智能机器人“具身天工”系列的技术生态。该软件聚焦于机器人控制、任务规划、场景交互等核心功能,通过开放软硬件接口与低代码开发平台,为用户提供高度定制化的机器人操作体验。其核心优势在于兼容ROS2、MQTT、TCP/IP等主流通信协议,支持多类型外设工具接入,并依托“慧思开物”通用具身智能平台实现“感知-决策-执行”全链路闭环。用户可通过软件远程操控机器人完成复杂地形行走、物料搬运、动态避障等任务,同时利用内置的3D建模工具与动作库编辑器,自定义机器人运动轨迹与交互逻辑。作为行业首个实现触物交互式全身高动态运动控制的安卓应用,具身天工纯净版在工业制造、特种作业、商用服务等领域展现出强大的场景适配能力。
使用方法
1. 设备连接:打开软件后,通过蓝牙或Wi-Fi扫描附近支持MQTT协议的具身天工系列机器人(如具身天工3.0或Ultra型号),输入设备唯一ID完成配对。首次连接需下载对应型号的固件包(约50MB),确保硬件与软件版本兼容。
2. 任务部署:在“任务规划”界面选择预设场景模板(如“工厂物料搬运”或“灾害现场勘查”),通过拖拽方式调整机器人行动路线。支持导入CAD图纸或3D点云数据,软件可自动生成最优路径并模拟运行效果。对于高精度任务(如精密装配),需在“参数校准”模块中设置末端执行器定位误差阈值(默认±0.5mm)。
3. 实时监控:任务执行过程中,软件界面将同步显示机器人第一视角画面(支持1080P/60fps传输)及传感器数据(包括关节扭矩、电池电量、环境温度)。用户可通过“紧急停止”按钮或语音指令(需开启麦克风权限)中断任务,并查看历史操作日志进行故障排查。
APP优化
1. 低延迟通信:采用QUIC协议替代传统TCP,将控制指令传输延迟从200ms降至80ms以内,确保机器人在高速运动(如奔跑速度达12km/h)时仍能精准响应操作。
2. 多机协同:支持同时连接最多16台机器人,通过“群体智能”模块分配子任务(如主机器人负责导航,从机器人执行搬运)。实测在2000㎡仓库场景中,10台机器人协同完成货物分拣的效率较单台提升4.7倍。
3. 离线模式:内置10GB本地数据库,存储常用任务模板与3D模型。在无网络环境下,用户可调用离线资源完成基础操作(如简单路径规划),数据同步功能将在网络恢复后自动上传至云端。
4. AR辅助操作:集成ARKit/ARCore框架,用户可通过手机摄像头扫描现实场景,在屏幕上叠加机器人虚拟模型进行预部署。例如,在电力巡检任务中,AR界面会标注高压线缆位置并规划避障路线。
APP特征
1. 开放生态:提供完整的SDK开发文档与API接口,支持Python、C++、Java等多语言二次开发。开发者可调用“慧思开物”平台的核心算法(如全身协同控制算法),快速构建自定义应用(如医疗辅助机器人手术模块)。
2. 毫米级精度:依托高扭矩一体化关节与多自由度误差补偿技术,机器人在执行精密操作(如芯片插拔)时,重复定位精度可达±0.2mm,满足半导体制造等高要求场景需求。
3. 跨平台兼容:除安卓系统外,软件同步推出iOS、Windows及Linux版本,数据与任务配置可通过云端实时同步。例如,用户可在PC端设计机器人动作序列,无缝传输至手机端进行现场调试。
用户测评
根据2026年6月博鳌亚洲论坛期间收集的1200份用户反馈,具身天工纯净版在工业领域获得92%满意度评分。某汽车工厂工程师表示:“通过软件预设的‘车身焊接’任务模板,机器人学习时间从72小时缩短至8小时,焊接合格率提升至99.3%。”在特种作业场景中,消防部门用户评价:“AR辅助功能让机器人能快速识别火灾现场的危险区域,任务部署效率提高60%。”普通消费者则对“动作库编辑器”兴趣浓厚,有用户利用该功能训练机器人完成托马斯回旋等高难度动作,相关视频在社交媒体获得超500万次播放。部分用户建议增加“语音交互”深度(如支持方言识别),开发团队已确认将在2026年Q4版本中迭代升级。